ریون؛ پهپاد الهامگرفته از کلاغ که با پرش پرواز میکند
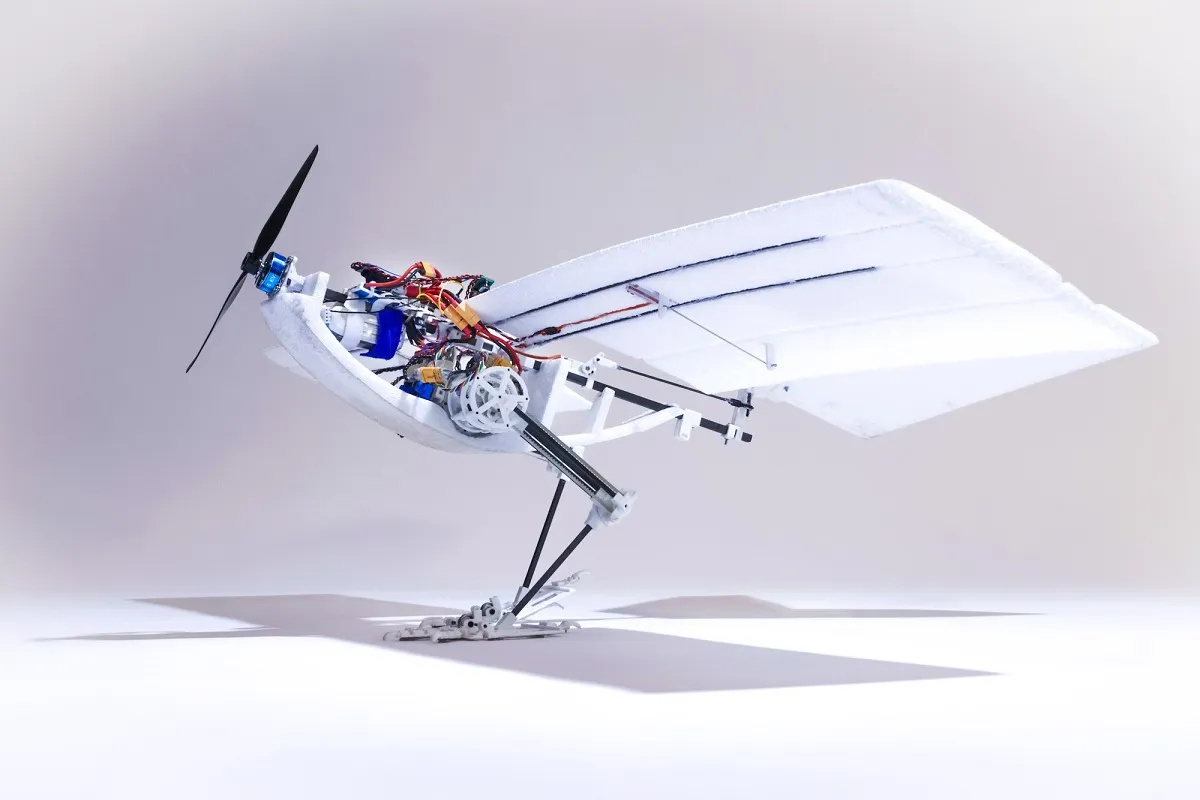
پژوهشگران موسسه فناوری فدرال لوزان سوئیس (EPFL) پهپاد بال ثابت «ریون» را در دسامبر 2024 معرفی کردند که با پاهای رباتیک روی زمین راه میرود و با پرش از زمین برمیخیزد.
گالری تصویری
۵ تصویر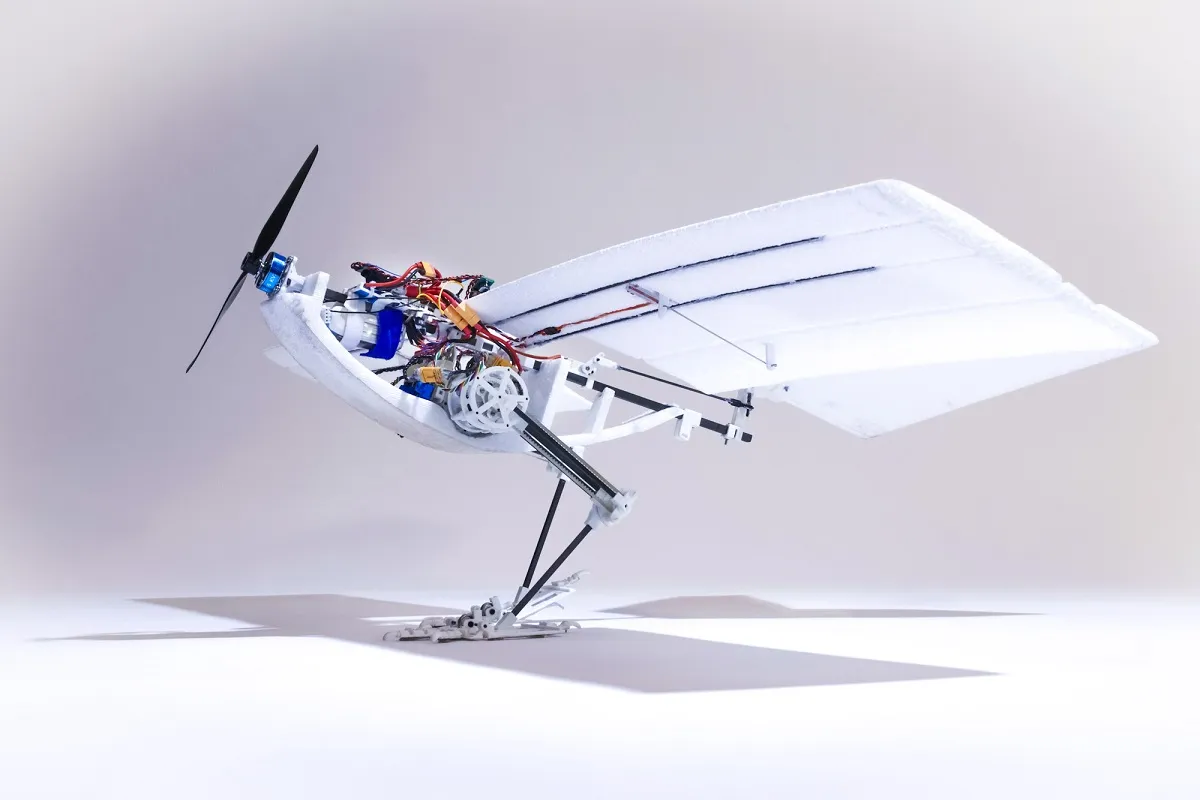
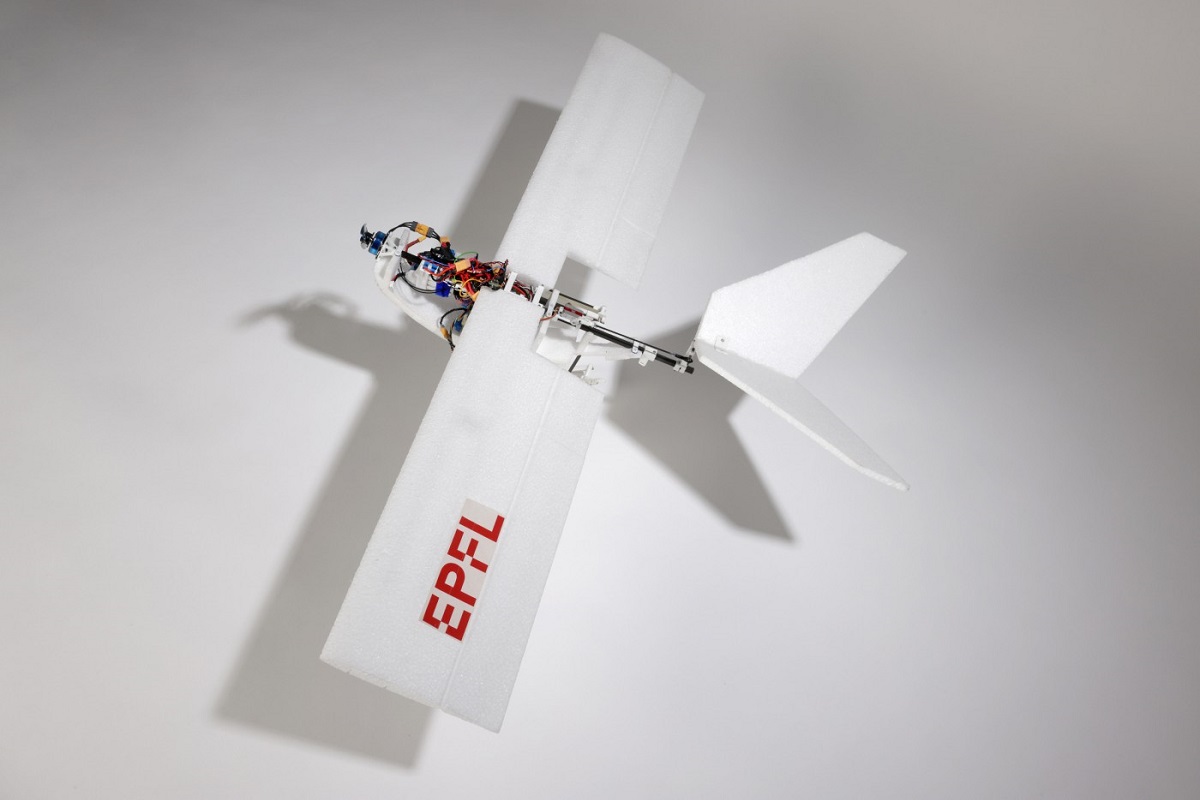

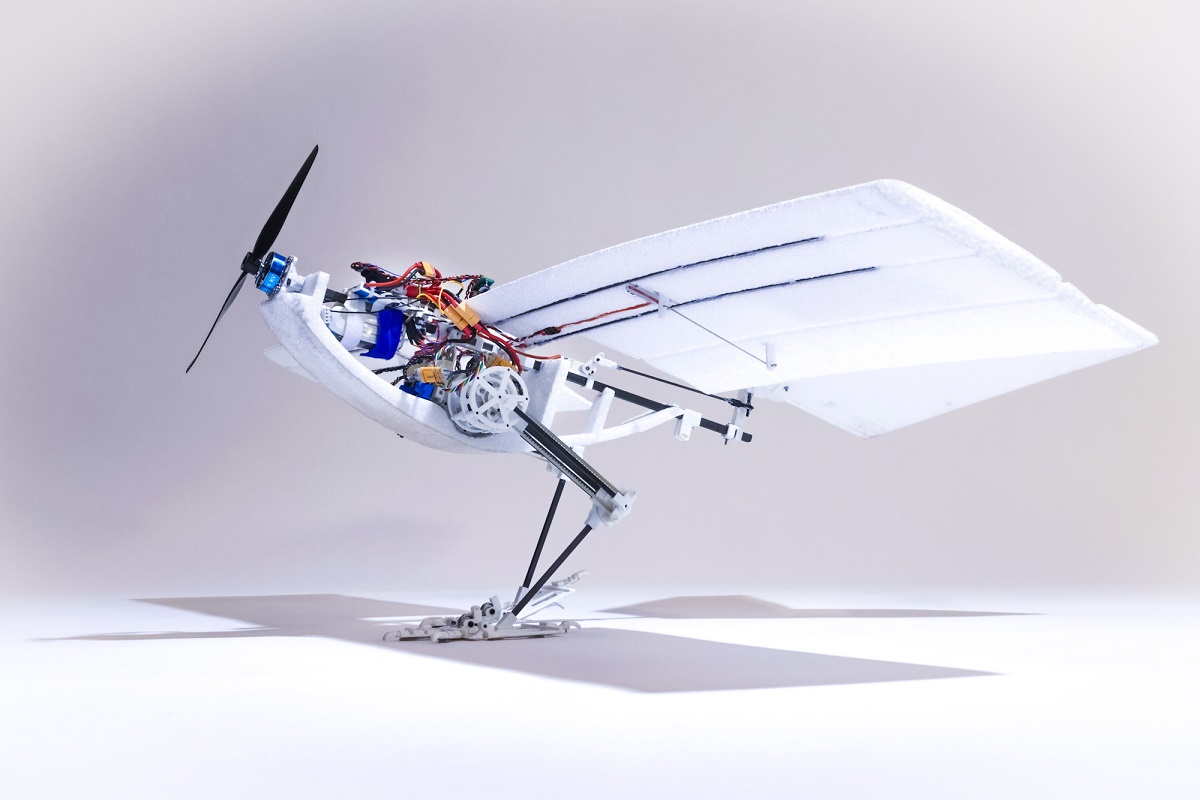
به گزارش عصر ایران، تصور کنید پهپادی بتواند پس از فرود روی زمین راه برود، از روی موانع بپرد و بدون نیاز به پرتاب دستی یا باند پرواز، دوباره به هوا بلند شود. این ایده که بیشتر به رفتار پرندگان شباهت دارد تا پهپادهای معمولی، در پروژهای به نام «ریون» (RAVEN) به واقعیت نزدیک شده است. پژوهشگران موسسه فناوری فدرال لوزان سوئیس (EPFL) با الهام از حرکت کلاغها و سایر پرندگان، پهپادی ساختهاند که افزون بر پرواز، از پاهای رباتیک برای حرکت روی زمین و برخاستن به کمک پرش استفاده میکند. این پهپاد که در دسامبر 2024 معرفی شد، نمونهای از تلاش مهندسان برای عبور از محدودیتهای طراحی پهپادهای بال ثابت و توسعه رباتهای پرندهای است که بتوانند در محیطهای پیچیده و غیرقابل پیشبینی فعالیت کنند.
ایدهای با الهام از کلاغها
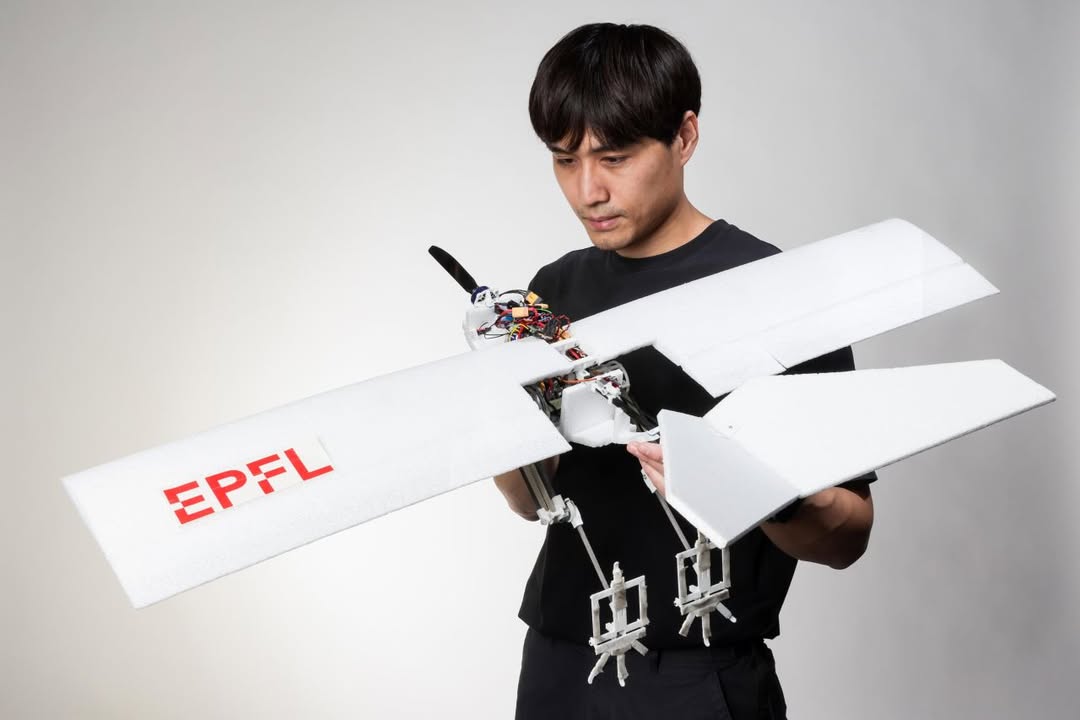
نام ریون (RAVEN) مخفف عبارت Robotic Avian-inspired Vehicle for multiple Environments و به معنای وسیله رباتیک پرنده با الهام از پرندگان برای محیطهای مختلف است. ایده اصلی طراحی آن از پرندگانی مانند کلاغ و غراب گرفته شده است؛ پرندگانی که میتوانند به راحتی بین راه رفتن، پریدن و پرواز جا به جا شوند. وون دونگ شین، پژوهشگر آزمایشگاه سیستمهای هوشمند EPFL، هنگام طراحی این پهپاد رفتار کلاغهایی را که در محوطه دانشگاه حرکت میکردند، به دقت مشاهده کرد. نتیجه این مطالعات، ساخت دو پای رباتیک چندمنظوره بود که به پهپاد اجازه میدهند روی زمین راه برود، از شکافها عبور کند، روی سطوح مرتفع بپرد و در نهایت با یک جهش قدرتمند از زمین جدا شود.
پاهای رباتیک و طراحی بال ثابت
ریون برخلاف بسیاری از پهپادهای چندملخه، از طراحی بال ثابت استفاده میکند. چنین ساختاری معمولا برای پروازهای طولانی و پیمودن مسافتهای بیشتر از نظر مصرف انرژی مناسبتر است، اما برخاستن از زمین در آن به مراتب دشوارتر است. پهپادهای بال ثابت کوچک اغلب باید با دست به هوا پرتاب شوند و نمونههای بزرگتر نیز معمولا به باند یا تجهیزات پرتاب نیاز دارند. پاهای رباتیک ریون برای برطرف کردن همین محدودیت طراحی شدهاند. یکی از مهمترین ویژگیهای این پهپاد، طراحی خاص پاها و مفاصل آن است. مهندسان برای ایجاد تعادل میان استحکام، قابلیت حرکت و وزن، از ترکیب موتورهای کوچک، فنرها و مفاصل انعطافپذیر استفاده کردهاند. این ساختار تا حدی عملکرد تاندونها و عضلات پرندگان را تقلید میکند. فنرها میتوانند انرژی مکانیکی را ذخیره و هنگام حرکت آزاد کنند و مفاصل انعطافپذیر پا نیز امکان تغییر وضعیت و اجرای حرکتهای مختلف را فراهم میکنند. در طراحی این سیستم تلاش شده است قطعات سنگینتر تا حد امکان نزدیک به بدنه قرار بگیرند تا توزیع وزن پهپاد بهینه باقی بماند. همچنین پنجههای آن از دو بخش مفصلی تشکیل شدهاند و یک اتصال الاستیک غیرفعال به آنها کمک میکند در وضعیتهای مختلف، از راه رفتن گرفته تا پریدن، عملکرد مناسبی داشته باشند. وزن کل ریون حدود 620 گرم است؛ رقمی که با توجه به وجود دو پای مکانیکی، موتورها و سازوکارهای حرکتی، اهمیت زیادی در طراحی آن دارد.
راه رفتن، پریدن و برخاستن با جهش
توانایی ریون تنها به راه رفتن محدود نمیشود. این پهپاد میتواند از شکافهای موجود در مسیر عبور کند و حتی روی سکویی با ارتفاع 26 سانتیمتر بپرد. چنین قابلیتی به آن اجازه میدهد در محیطهایی حرکت کند که برای پهپادهای معمولی با موانع و محدودیتهای زیادی همراه هستند. اما جذابترین بخش عملکرد آن، روش برخاستن از زمین است. در آزمایشهای پژوهشگران، چند روش مختلف برای شروع پرواز بررسی شد؛ از جمله برخاستن از حالت ایستاده، سقوط کنترل شده و پرش. نتایج نشان داد که پرش میتواند انرژی جنبشی ناشی از سرعت و انرژی پتانسیل حاصل از افزایش ارتفاع را به شکل موثری برای شروع پرواز ترکیب کند. به بیان ساده، پهپاد ابتدا با کمک پاهای خود یک جهش رو به جلو و بالا انجام میدهد و سپس نیروی پیشران و بالهای ثابت آن را وارد مرحله پرواز میکنند. این روش به ویژه در مکانهایی که فضای کافی برای برخاستن وجود ندارد، اهمیت پیدا میکند و میتواند نیاز به تجهیزات پرتاب یا دخالت انسان را کاهش دهد.
کاربردها و مسیر توسعه
قابلیت حرکت زمینی در کنار پرواز میتواند دامنه کاربرد پهپادها را به شکل قابل توجهی گسترش دهد. به عنوان نمونه، یک پهپاد بال ثابت معمولی ممکن است برای برخاستن به سطحی صاف یا تجهیزات کمکی نیاز داشته باشد؛ اما نمونهای مانند ریون میتواند روی زمینهای ناهموار حرکت کند، از موانع کوچک عبور کند و از نقطهای محدود به پرواز درآید. از کاربردهای احتمالی این فناوری میتوان به بازرسی زیرساختها، بررسی مناطق آسیب دیده پس از بلایای طبیعی، عملیات امداد و نجات و انتقال محمولههای کوچک در محیطهای محدود اشاره کرد. البته ریون هنوز یک نمونه پژوهشی است و نباید آن را پهپادی عملیاتی و آماده استفاده تجاری یا امدادی دانست. یکی از چالشهای مهم این پروژه، فرود ایمن روی سطوح و محیطهای متنوع است. پژوهشگران EPFL اعلام کردهاند که بهبود طراحی و کنترل پاها برای تسهیل فرود در شرایط مختلف، بخشی از مسیر توسعه این فناوری خواهد بود. اهمیت ریون تنها در ساخت پهپادی با پاهای مکانیکی خلاصه نمیشود؛ این پروژه نشان میدهد که ترکیب حرکت زمینی و هوایی میتواند راه تازهای برای طراحی رباتهای خودمختار ایجاد کند. این مسیر تحقیقاتی در سال 2025 نیز با پژوهشهای دانشگاهی مرتبط با طراحی رباتهای چندحالته الهام گرفته از پرندگان ادامه پیدا کرد. در این مطالعات، سازوکارهای کشسان و سیستمهای مبتنی بر محرک واحد برای ترکیب حرکت زمینی و پرواز بررسی شدند. همچنین در ژانویه 2026، مقالهای در نشریه npj Robotics از توسعه یک پرنده رباتیک بالزن خبر داد که با سازوکار پرش میتواند بدون کمک انسان از زمین بلند شود، فرود بیاید و برای پرواز بعدی آماده شود. این طرح با ریون متفاوت است، اما نشان میدهد ایده برخاستن با کمک پاها همچنان یکی از مسیرهای مورد توجه در رباتیک پرنده است. در مجموع، ریون را میتوان گامی جالب در نزدیکتر کردن پهپادها به تواناییهای حرکتی پرندگان دانست؛ ماشین پرندهای که به جای تکیه صرف بر ملخ و بال، از پاهای خود نیز برای عبور از محیط و شروع پرواز استفاده میکند. اگر محدودیتهای مربوط به فرود، دوام مکانیکی و کنترل حرکات آن برطرف شوند، چنین طراحیهایی میتوانند در آینده نقش مهمی در توسعه پهپادهای خودمختار و چندمنظوره داشته باشند.
منبع: www.asriran.com
پروژه روسیه برای افزایش طول عمر با مطالعه میمونهای سالخورده